Simulatore 6DOF – 2. La struttura del cockpit
Prima il pilota, poi la struttura
Prima di ordinare alluminio o costruire staffe, era necessario stabilire una posizione di guida corretta. Le misure definite sulla carta non sarebbero bastate: sedile, volante e pedaliera dovevano risultare comodi, regolabili e coerenti tra loro.
Per questa ragione ho realizzato inizialmente un modello in legno. Era una struttura provvisoria, ma permetteva di spostare rapidamente i componenti e provare configurazioni diverse senza sprecare il materiale destinato al cockpit definitivo.
Dopo numerose prove ho trovato il giusto compromesso tra:
- posizione e inclinazione del sedile;
- altezza e distanza del volante;
- posizione prevista per la pedaliera;
- accessibilità dell’abitacolo;
- ingombro complessivo della postazione.
Solo quando la posizione di guida è risultata convincente ho riportato le misure sul progetto definitivo. Ho quindi ordinato i profilati e li ho fatti tagliare su misura da Motedis, evitando lavorazioni approssimative e garantendo una base precisa per l’assemblaggio.
Profili estrusi da 45×90 mm
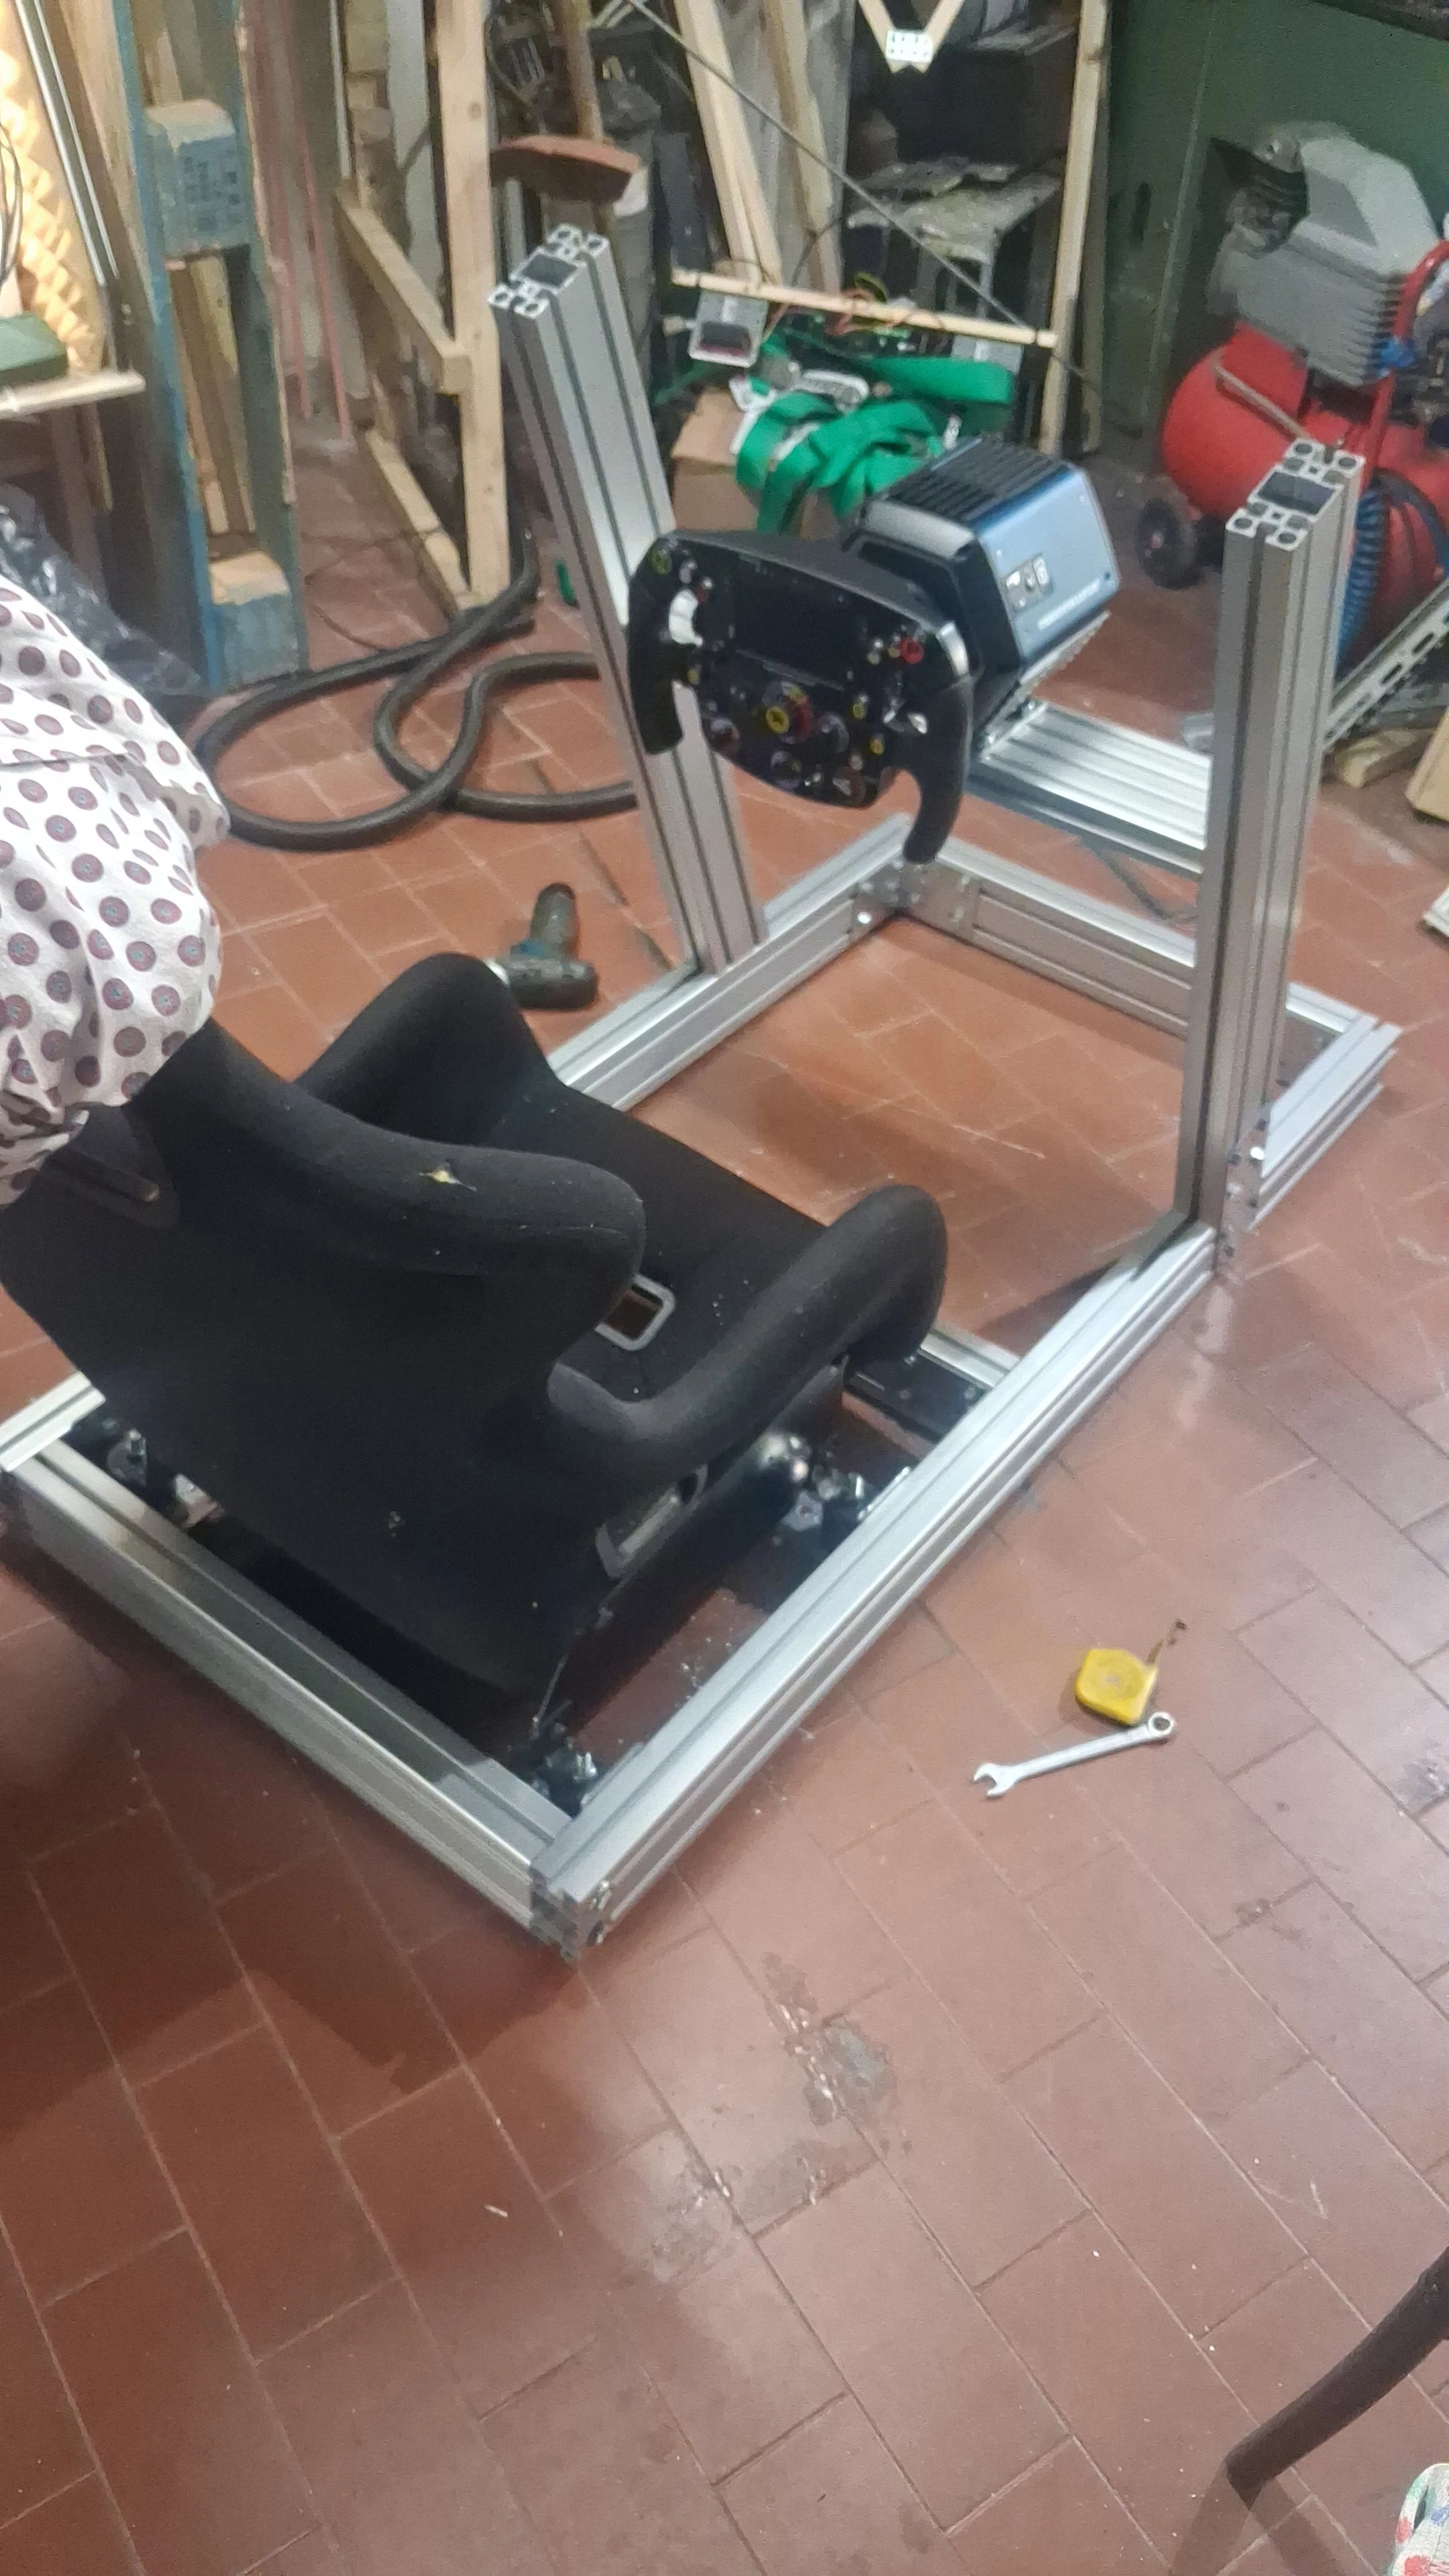
Per il cockpit ho scelto profili estrusi di alluminio da 45×90 mm. L’obiettivo non era realizzare soltanto un telaio per sedile, volante e pedali, ma una struttura sufficientemente solida da accogliere in seguito tutto il resto dell’abitacolo.
Il formato 45×90 mm offriva diversi vantaggi:
- elevata rigidità rispetto ai carichi previsti;
- modularità e possibilità di modificare la disposizione dei componenti;
- facilità di montaggio degli accessori;
- assenza di saldature sul telaio principale;
- possibilità di smontare o sostituire singole parti.
Le dimensioni del cockpit rimasero quelle definite nella fase iniziale:
| Caratteristica | Dimensione |
|---|---|
| Lunghezza | 1400 mm |
| Larghezza | 630 mm |
| Sezione dei profili principali | 45×90 mm |
La struttura doveva restare relativamente compatta, ma senza sacrificare robustezza e libertà di montaggio.
Staffe inox costruite in casa
Ho accoppiato tutti i profili utilizzando staffe realizzate internamente in acciaio inox. Non ho eseguito alcuna saldatura: l’intero cockpit è stato costruito attraverso giunzioni meccaniche imbullonate.
Questa scelta manteneva la natura modulare dei profilati e consentiva di intervenire sulla struttura anche in un secondo momento. In un progetto destinato a evolversi, poter allentare una giunzione, spostare un supporto o aggiungere un componente rappresentava un vantaggio importante.
Le staffe commerciali standard non erano sempre adatte alle forze e alle geometrie previste. Costruirle in casa permetteva invece di scegliere spessori, dimensioni e forature in funzione dei punti realmente sollecitati.
Rinforzare la zona del baricentro
Una delle aree più delicate si trovava sotto al sedile. Questa zona sarebbe rimasta vicina al baricentro dell’insieme cockpit-pilota e avrebbe dovuto trasferire alla struttura una parte importante dei carichi statici e dinamici.
In corrispondenza di quelle giunzioni ho quindi realizzato ulteriori supporti di rinforzo a L, collocati negli angoli. Il loro compito era aumentare la rigidezza locale e impedire che le continue inversioni di carico potessero produrre flessioni o movimenti indesiderati tra i profili.
In un simulatore dinamico ogni gioco meccanico si traduce in perdita di precisione. La piattaforma può muoversi correttamente soltanto se il cockpit reagisce come un corpo unico, senza deformazioni percepibili.
Quattro silent block ereditati dal 2DOF
Dal simulatore precedente ho mantenuto una soluzione che si era già dimostrata utile: quattro silent block sui supporti del sedile.
Il loro scopo era isolare il sedile dalle vibrazioni indesiderate trasmesse direttamente dalla struttura. Il movimento principale del 6DOF deve essere percepito con decisione, ma rumori e vibrazioni parassite possono rendere l’esperienza meno pulita e affaticante.
I silent block creavano quindi un disaccoppiamento controllato tra sedile e telaio, senza compromettere il sostegno necessario al pilota.
Il primo peso reale
Una volta assemblati struttura, sedile e volante, il cockpit superava di poco i 60 kg. Mancavano ancora la pedaliera e numerosi altri componenti che avrebbero inevitabilmente fatto aumentare la massa finale.
| Configurazione pesata | Massa |
|---|---|
| Struttura, sedile e volante | poco più di 60 kg |
| Pedaliera | non ancora installata |
| Accessori e componenti successivi | non ancora installati |
Questa prima misura confermava che il progetto non avrebbe potuto essere trattato come una piattaforma leggera. Ogni aggiunta futura avrebbe inciso sul dimensionamento degli attuatori, sulla distribuzione delle masse e sulla posizione del baricentro.
Il primo schema degli attacchi
In questa fase i punti di collegamento della piattaforma erano stati pensati partendo da un triangolo equilatero con lati da 700 mm. Era una soluzione iniziale semplice da riportare sul modello e apparentemente compatibile con gli ingombri stabiliti.
Quella geometria, tuttavia, si sarebbe rivelata un errore.
Non è stato un problema marginale, perché la posizione degli attacchi determina angoli, forze e corsa utile degli attuatori. La spiegazione del problema e della soluzione adottata richiede quindi un approfondimento dedicato, che affronteremo nella parte relativa alla cinematica e alla geometria della piattaforma.
Una base solida su cui continuare
Il risultato di questa fase era il solo cockpit: una struttura modulare e molto robusta, costruita senza saldature e già predisposta ad accogliere sedile, volante, pedaliera e tutti i sistemi che sarebbero arrivati in seguito.
Il modello in legno aveva permesso di definire l’ergonomia; i profili 45×90 mm fornivano la rigidezza necessaria; le staffe inox e i rinforzi a L trasformavano i singoli elementi in un telaio compatto; i silent block conservavano l’isolamento dalle vibrazioni già sperimentato sul vecchio simulatore.
La prima parte fisica del nuovo 6DOF era pronta. Restava da progettare tutto ciò che avrebbe dovuto sollevarla e muoverla.
Continua la serie
← Parte 1: dall’idea ai primi vincoli · Torna all’indice · Parte 3: progettazione degli attuatori →