Simulatore 6DOF – 3. Progettazione degli attuatori
Un attuatore diretto, senza riduzione
Fin dall’inizio volevo realizzare un attuatore lineare ad azionamento diretto, senza alcun riduttore tra motore e vite. Eliminare la riduzione avrebbe permesso di ottenere movimenti più rapidi e reattivi, una caratteristica essenziale per riprodurre con decisione le accelerazioni di una vettura.
Questa scelta, tuttavia, concentrava nello stesso sistema tre esigenze difficili da conciliare:
- coppia sufficiente per sollevare il cockpit e il pilota;
- velocità adeguata a generare movimenti credibili;
- superare il requisito iniziale di 250 mm di corsa utile per ogni attuatore.
Il principio di funzionamento era chiaro: il motore avrebbe fatto ruotare una vite e una chiocciola avrebbe trasformato quel moto rotatorio nel movimento lineare alternato dello stelo. Il vero problema era dimensionare ogni componente affinché potesse lavorare velocemente sotto un carico elevato.
La vite TR14×8 a due principi
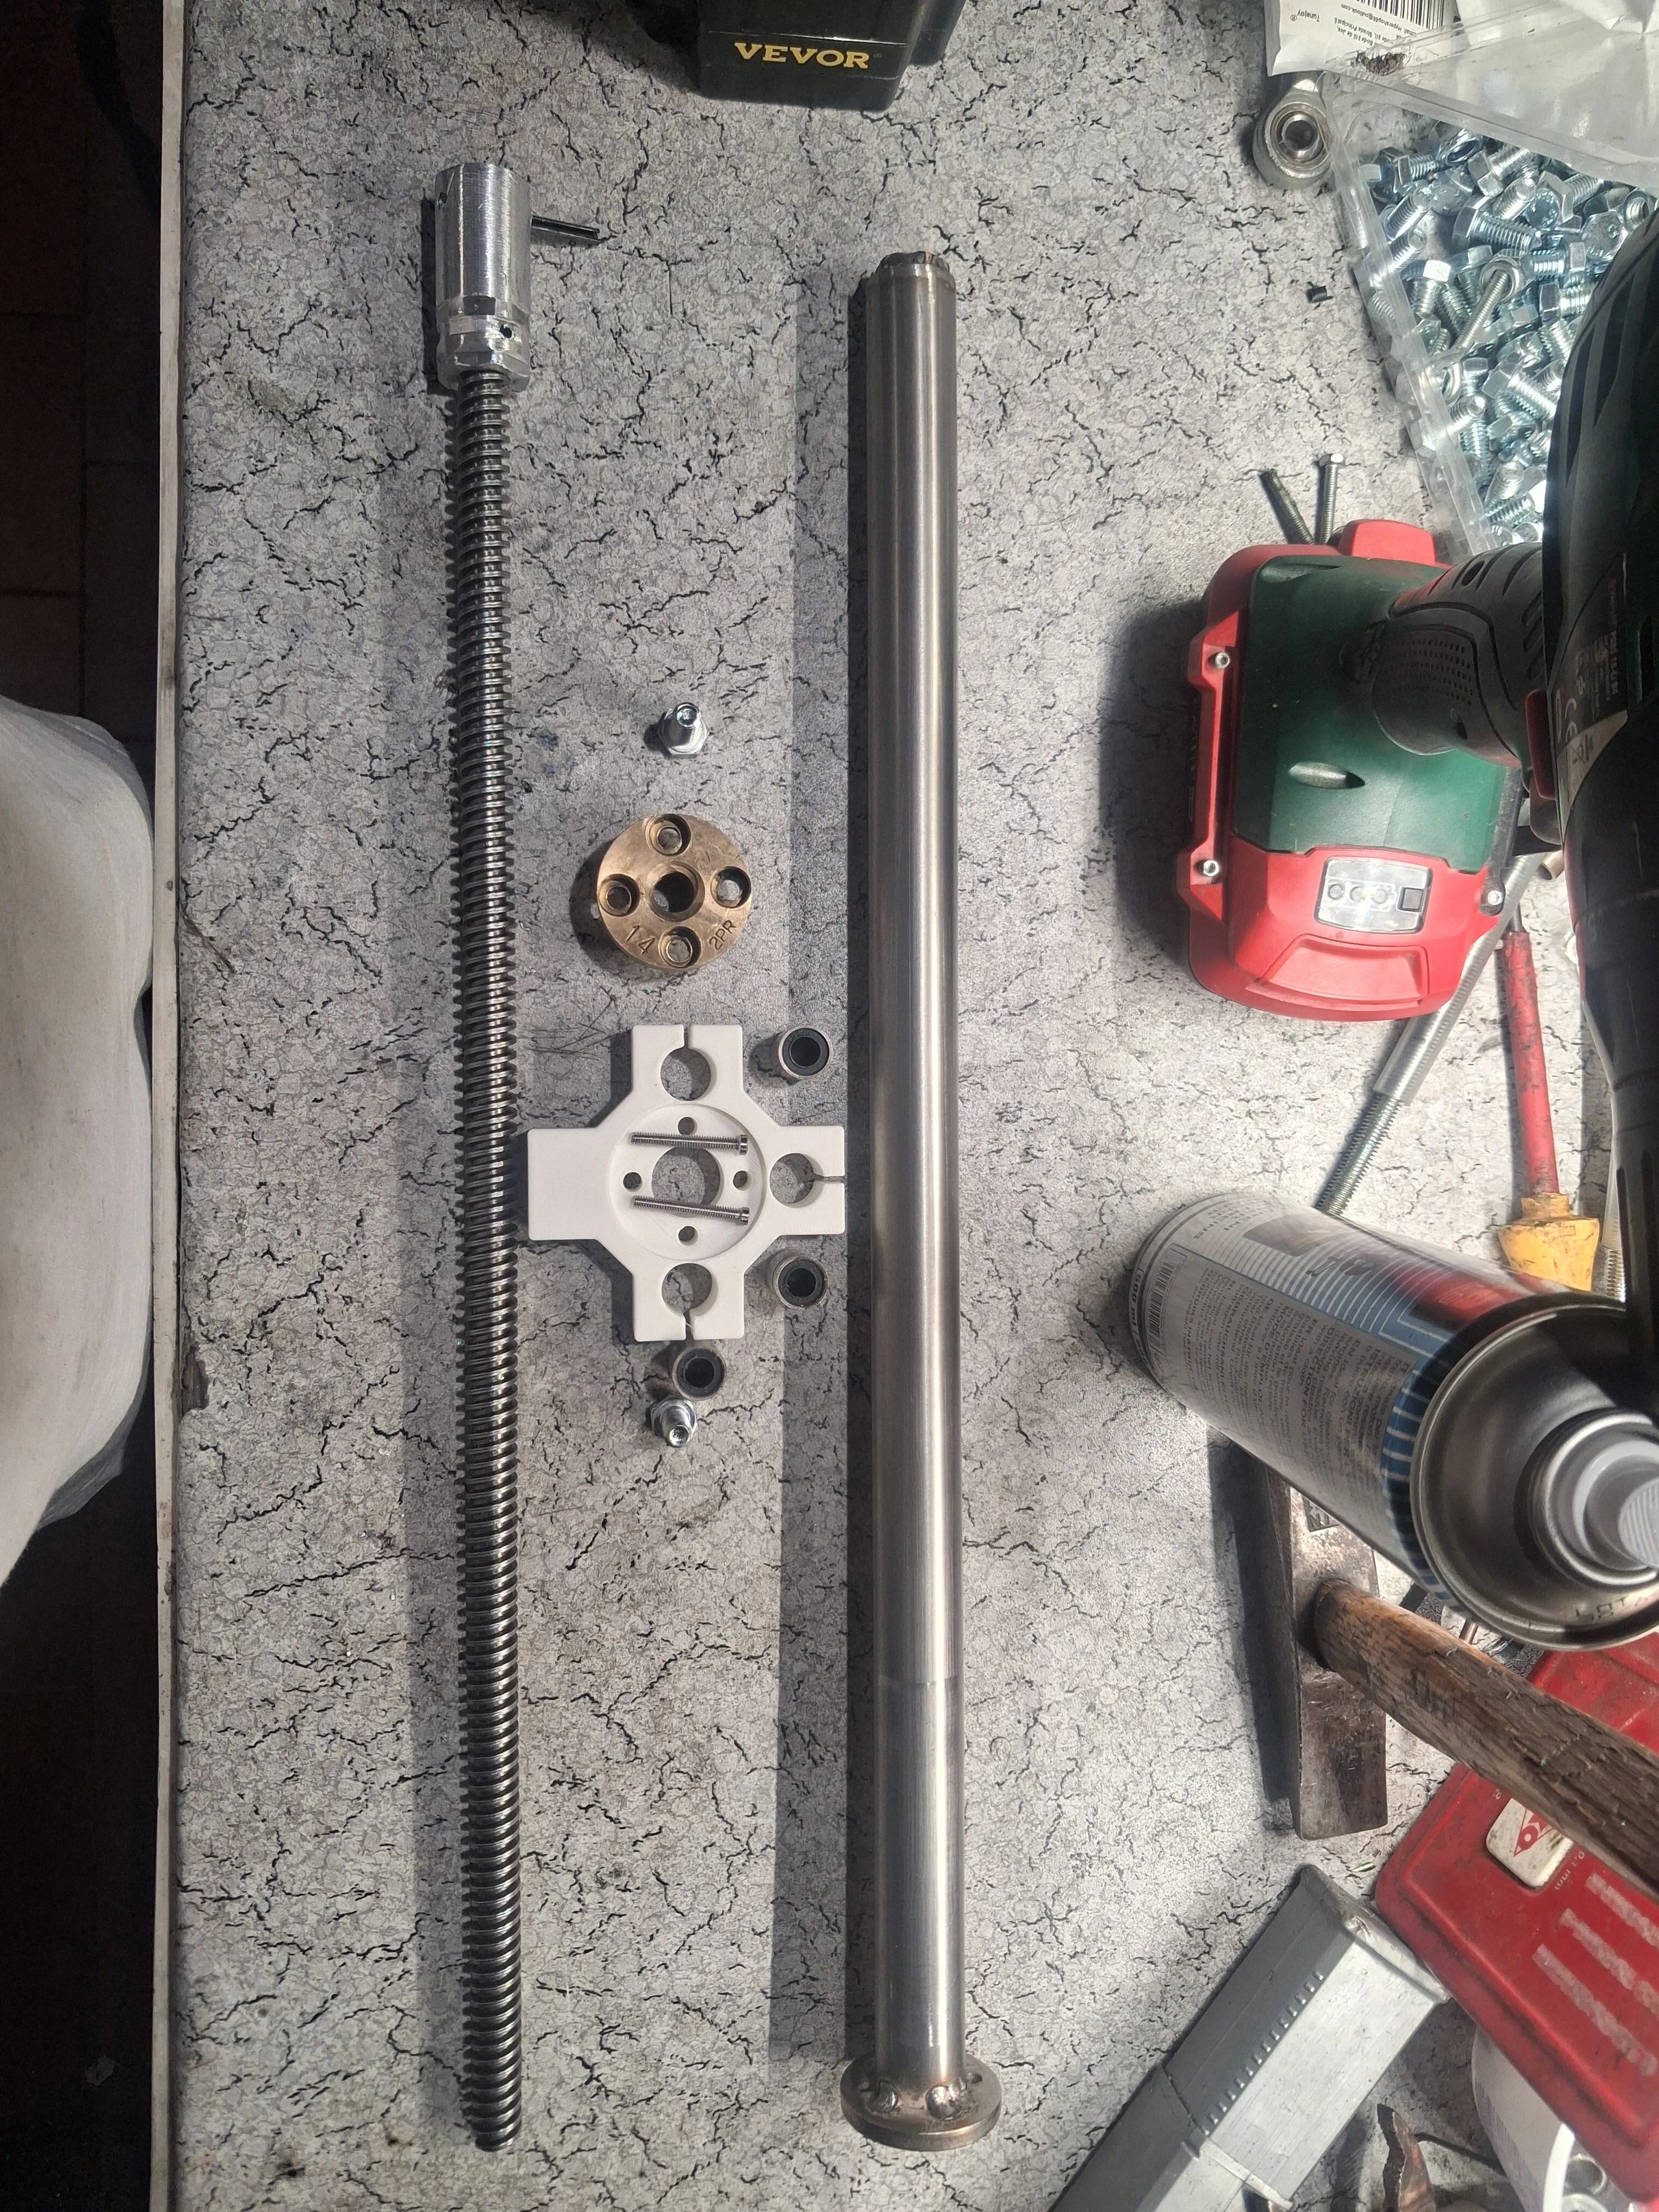
Una normale vite trapezoidale ha generalmente un avanzamento ridotto: a ogni rotazione completa la chiocciola percorre pochi millimetri. Per ottenere la velocità desiderata senza ricorrere a regimi eccessivi ho scelto una vite trapezoidale TR14×8 a due principi, completa della propria chiocciola.
In una vite a due principi sono presenti due eliche parallele. Questa geometria consente di ottenere un avanzamento di 8 mm per ogni giro, raddoppiando lo spostamento rispetto a una vite equivalente a singolo principio con passo di 4 mm.
La soluzione offriva il compromesso che cercavo: un movimento lineare rapido, mantenendo dimensioni compatte e una trasmissione meccanica semplice. L’assenza di riduzione richiedeva però un motore capace di sviluppare molta coppia già ai bassi regimi.
NEMA 34 da 12 Nm closed loop
La scelta più logica è ricaduta su un motore passo-passo. Volendo sfruttare la vite direttamente, serviva soprattutto coppia a basso numero di giri. Ho quindi applicato una regola molto semplice: meglio avere margine che scoprire troppo tardi di aver scelto un motore insufficiente.
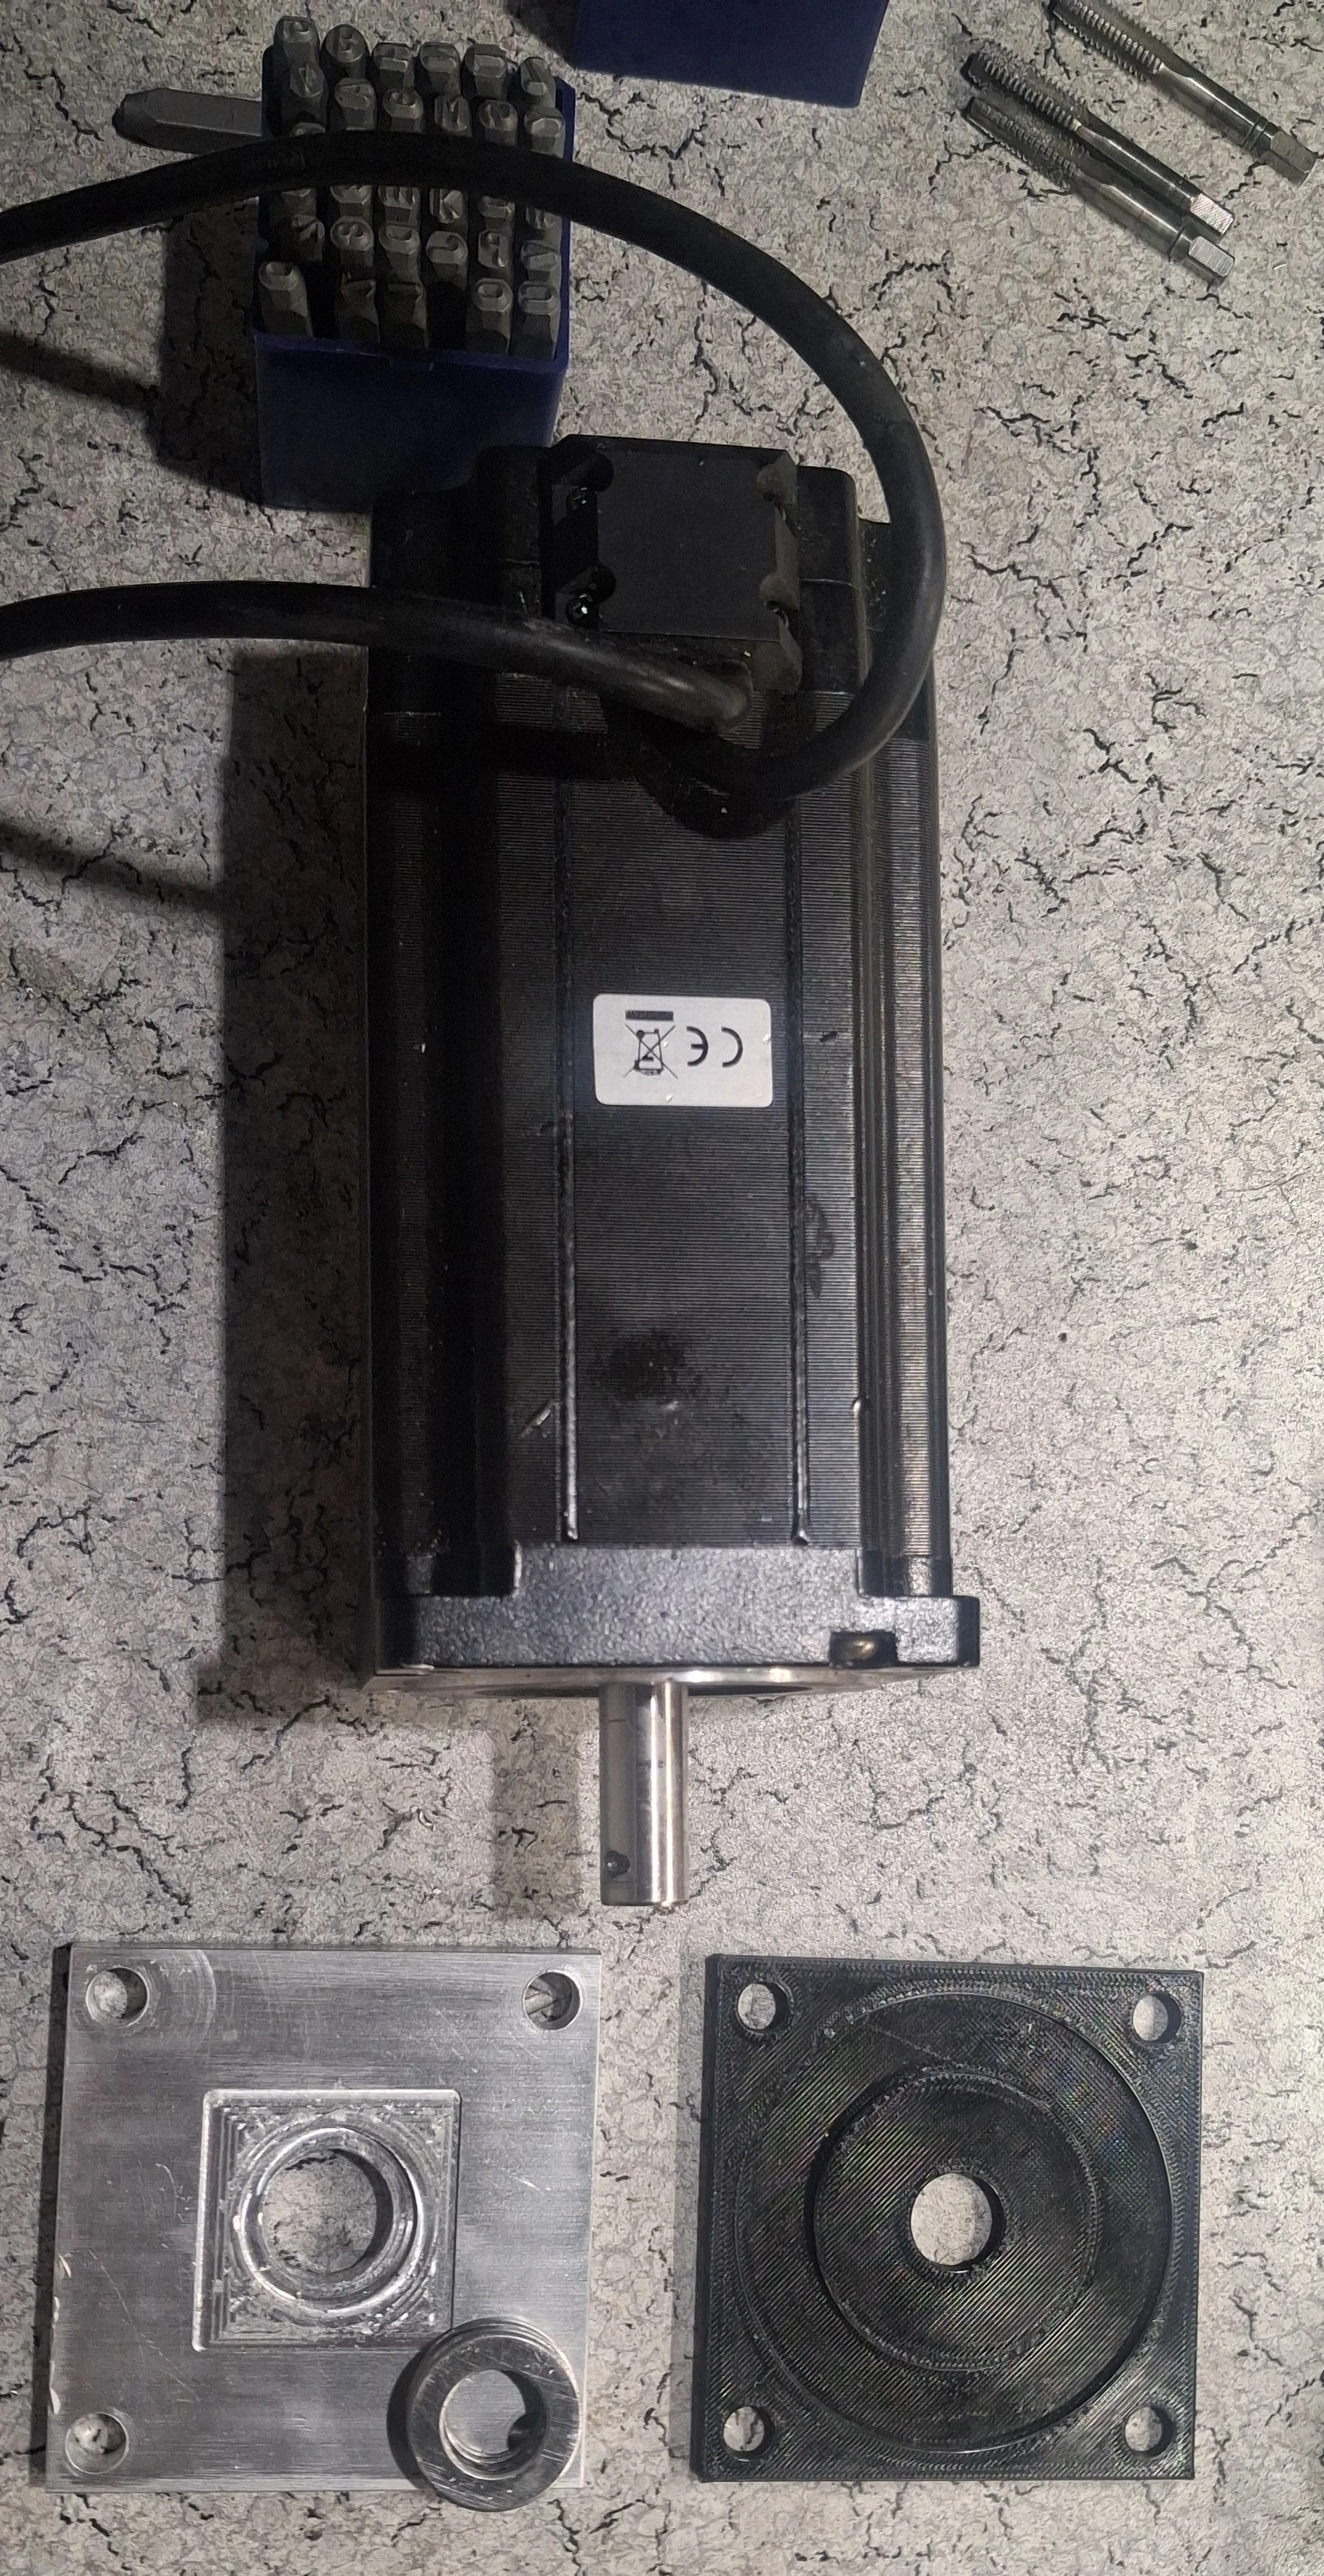
Ho optato per un NEMA 34 da 12 Nm closed loop, pilotato dal relativo driver CL86Y. Il controllo ad anello chiuso permette al sistema di verificare il movimento del motore e offre maggiore affidabilità rispetto a un tradizionale stepper utilizzato esclusivamente in anello aperto.
La potenza del motore risolveva una parte del problema, ma portava immediatamente a nuove questioni dimensionali. Tutta la struttura dell’attuatore doveva sopportare forze importanti senza diventare inutilmente pesante.
Uno stelo robusto, ma non troppo pesante
Lo stelo doveva avere diametro e spessore sufficienti a resistere ai carichi previsti. Sovradimensionarlo eccessivamente, però, avrebbe aumentato la massa in movimento e quindi l’inerzia che il motore avrebbe dovuto accelerare e frenare a ogni inversione.
Ho scelto un tubo in acciaio inox AISI 316 rettificato, con diametro di 25 mm e parete di 3 mm. È stato un compromesso tra robustezza, precisione di scorrimento e contenimento della massa mobile.
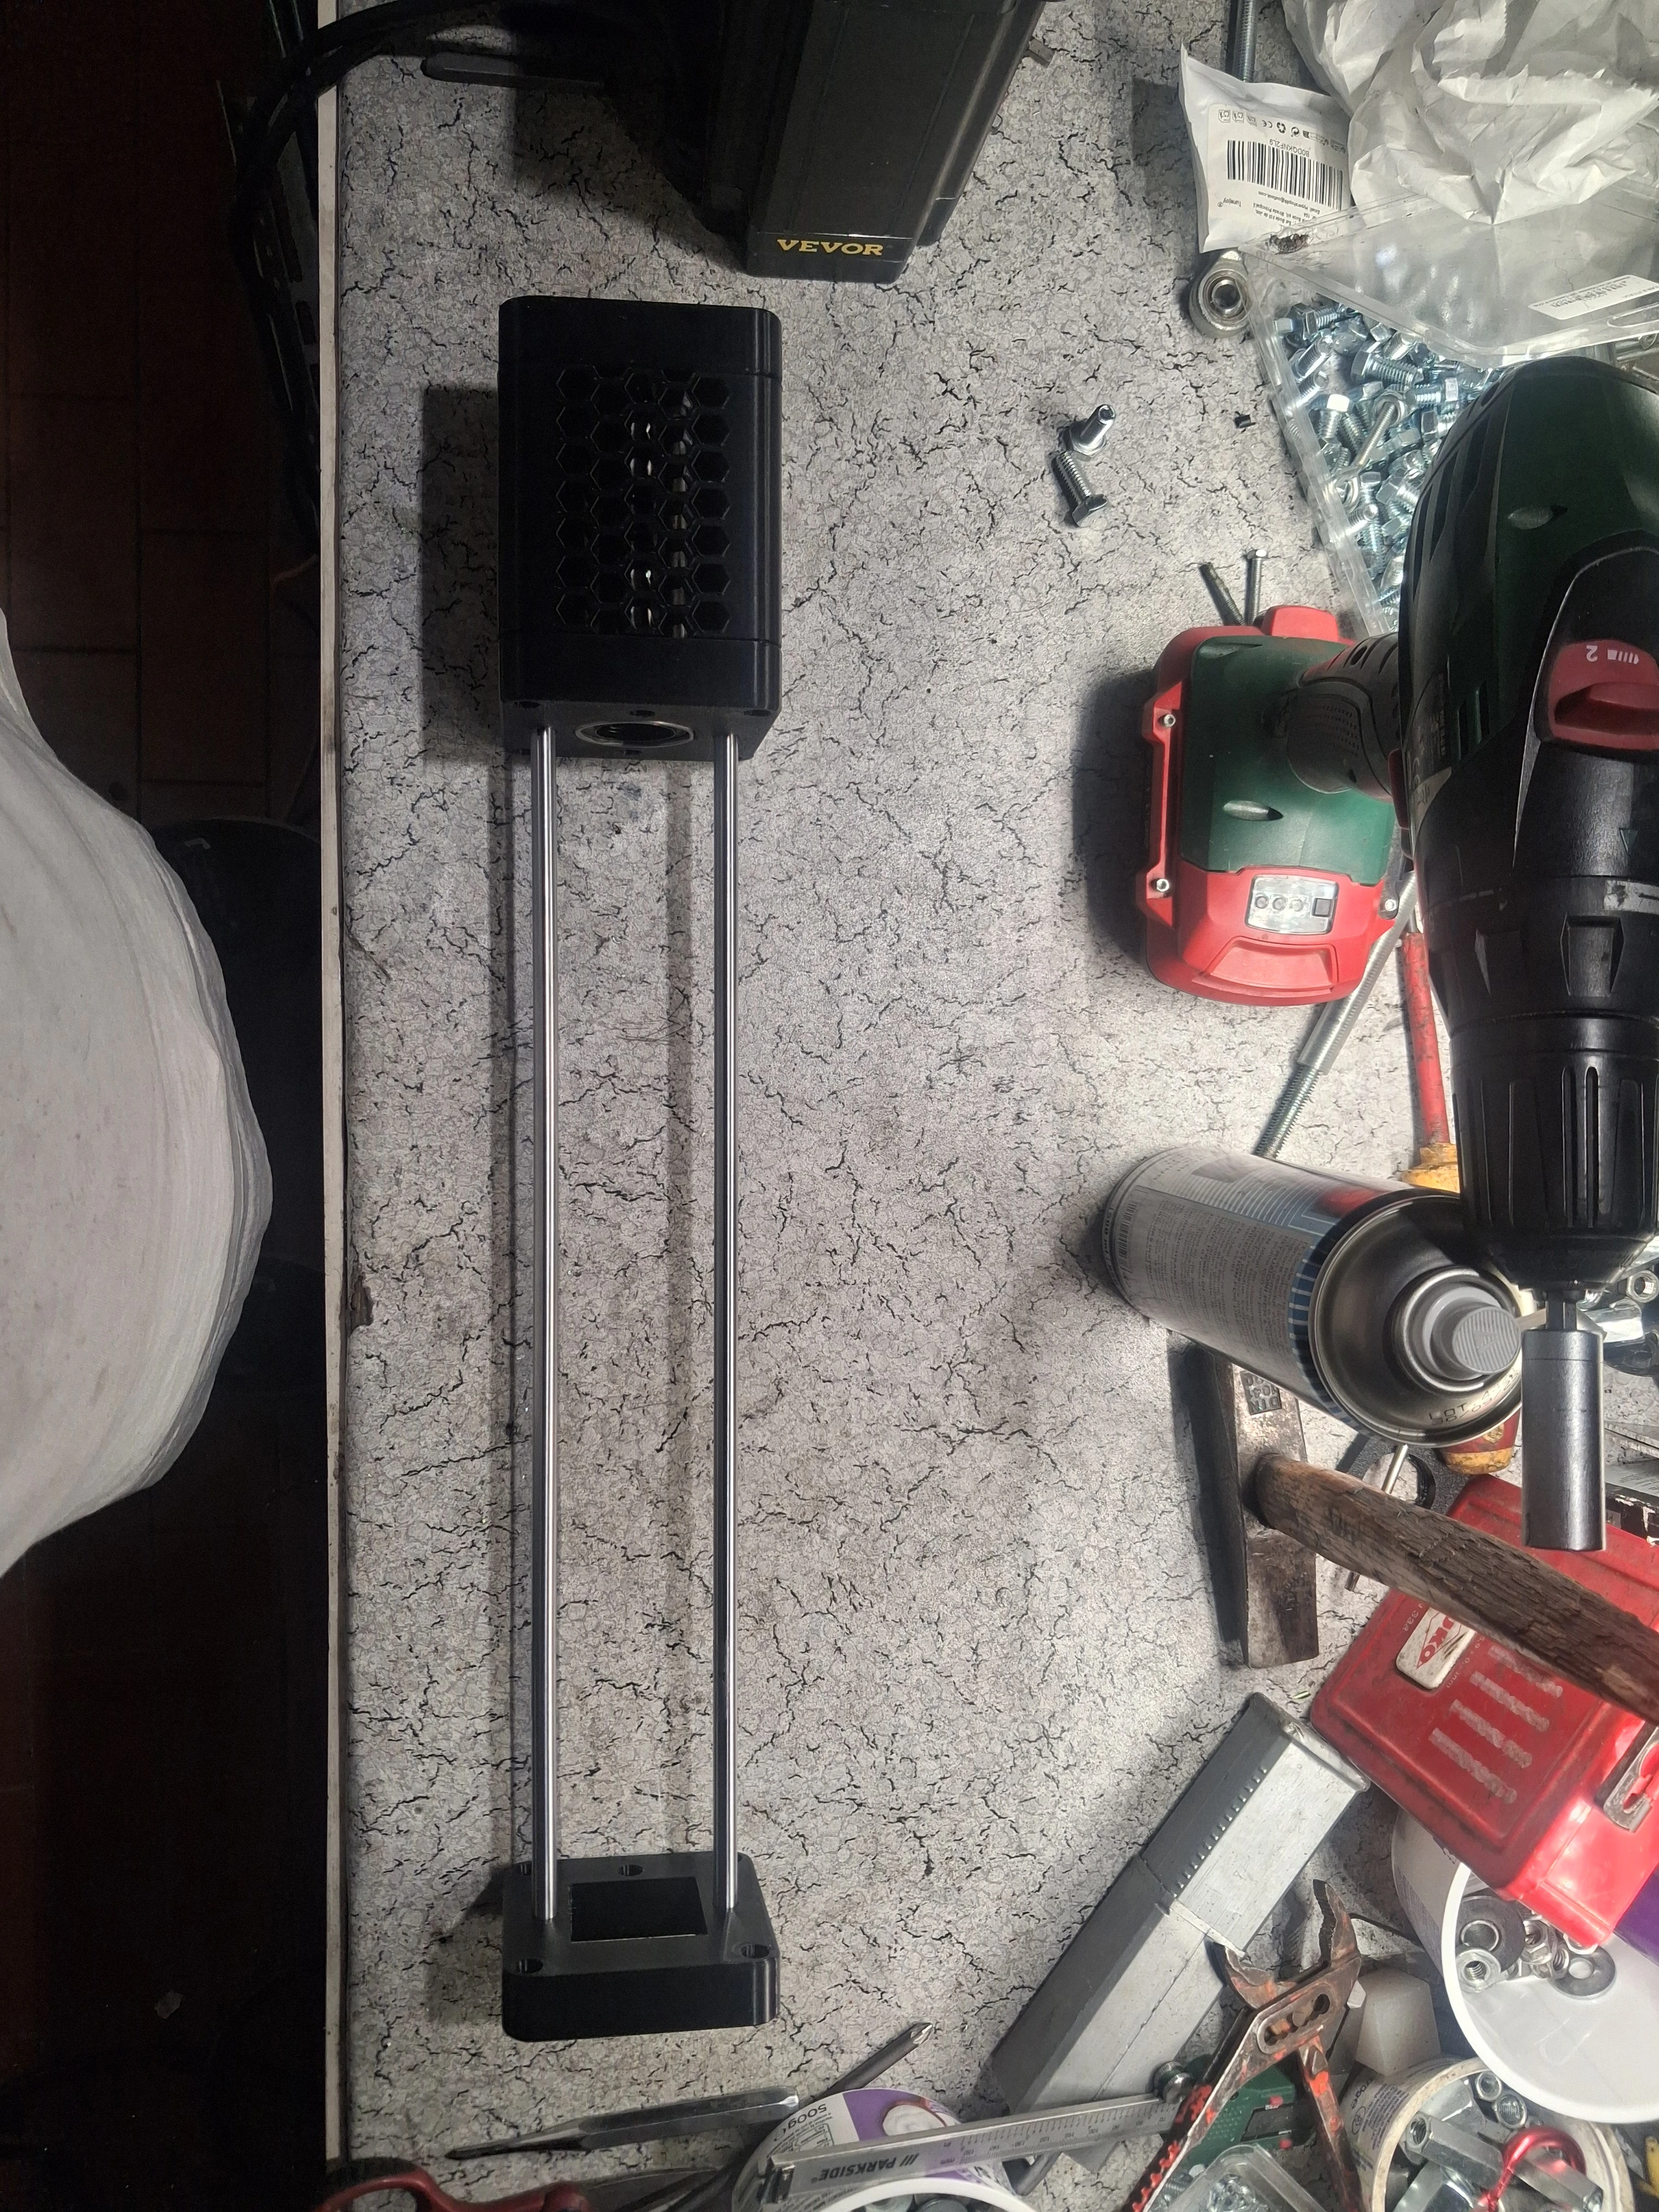
Ho affidato lo scorrimento a grandi cuscinetti a rulli assiali da 25×80 mm. A questi ho aggiunto due barre in acciaio temperato da 8 mm, utilizzate come guide per impedire la rotazione dello stelo e assorbire il momento torcente generato dalla trasmissione.
Il cuore nascosto tra motore e vite
Il componente più importante dell’intero attuatore si trova alla base, nascosto tra il motore e la vite.
Non potevo permettere che il peso del cockpit venisse trasmesso attraverso la vite direttamente all’albero del NEMA 34. In quella configurazione tutto il carico assiale avrebbe gravato sui cuscinetti interni del motore, che non erano stati progettati per sostenere continuamente una massa di quella entità e si sarebbero probabilmente danneggiati.
Ho quindi realizzato una piastra in Anticorodal spessa 15 mm, fresata centralmente per alloggiare un cuscinetto assiale reggispinta. Il gruppo di accoppiamento tra vite e motore può così trasferire il carico alla piastra e al telaio del motore, proseguendo poi verso la base del simulatore, senza scaricarlo sull’albero e sui cuscinetti interni del motore.
Questa soluzione separava chiaramente i compiti:
- il motore forniva la coppia necessaria alla rotazione;
- il cuscinetto reggispinta sosteneva il carico assiale;
- la piastra in Anticorodal trasferiva le forze alla struttura;
- il giunto manteneva il collegamento tra motore e vite.
Era inoltre importante contenere al minimo la lunghezza complessiva dell’attuatore. Ogni centimetro aggiunto in verticale avrebbe alzato il cockpit e, di conseguenza, la posizione di guida.
Parti stampate in PETG
Il supporto centrale e gli altri elementi sono stati stampati in PETG. Questi componenti non hanno il compito di sostenere il peso della piattaforma: servono esclusivamente a mantenere allineati lo stelo, la chiocciola e le guide, riunendoli in un unico blocco solidale.
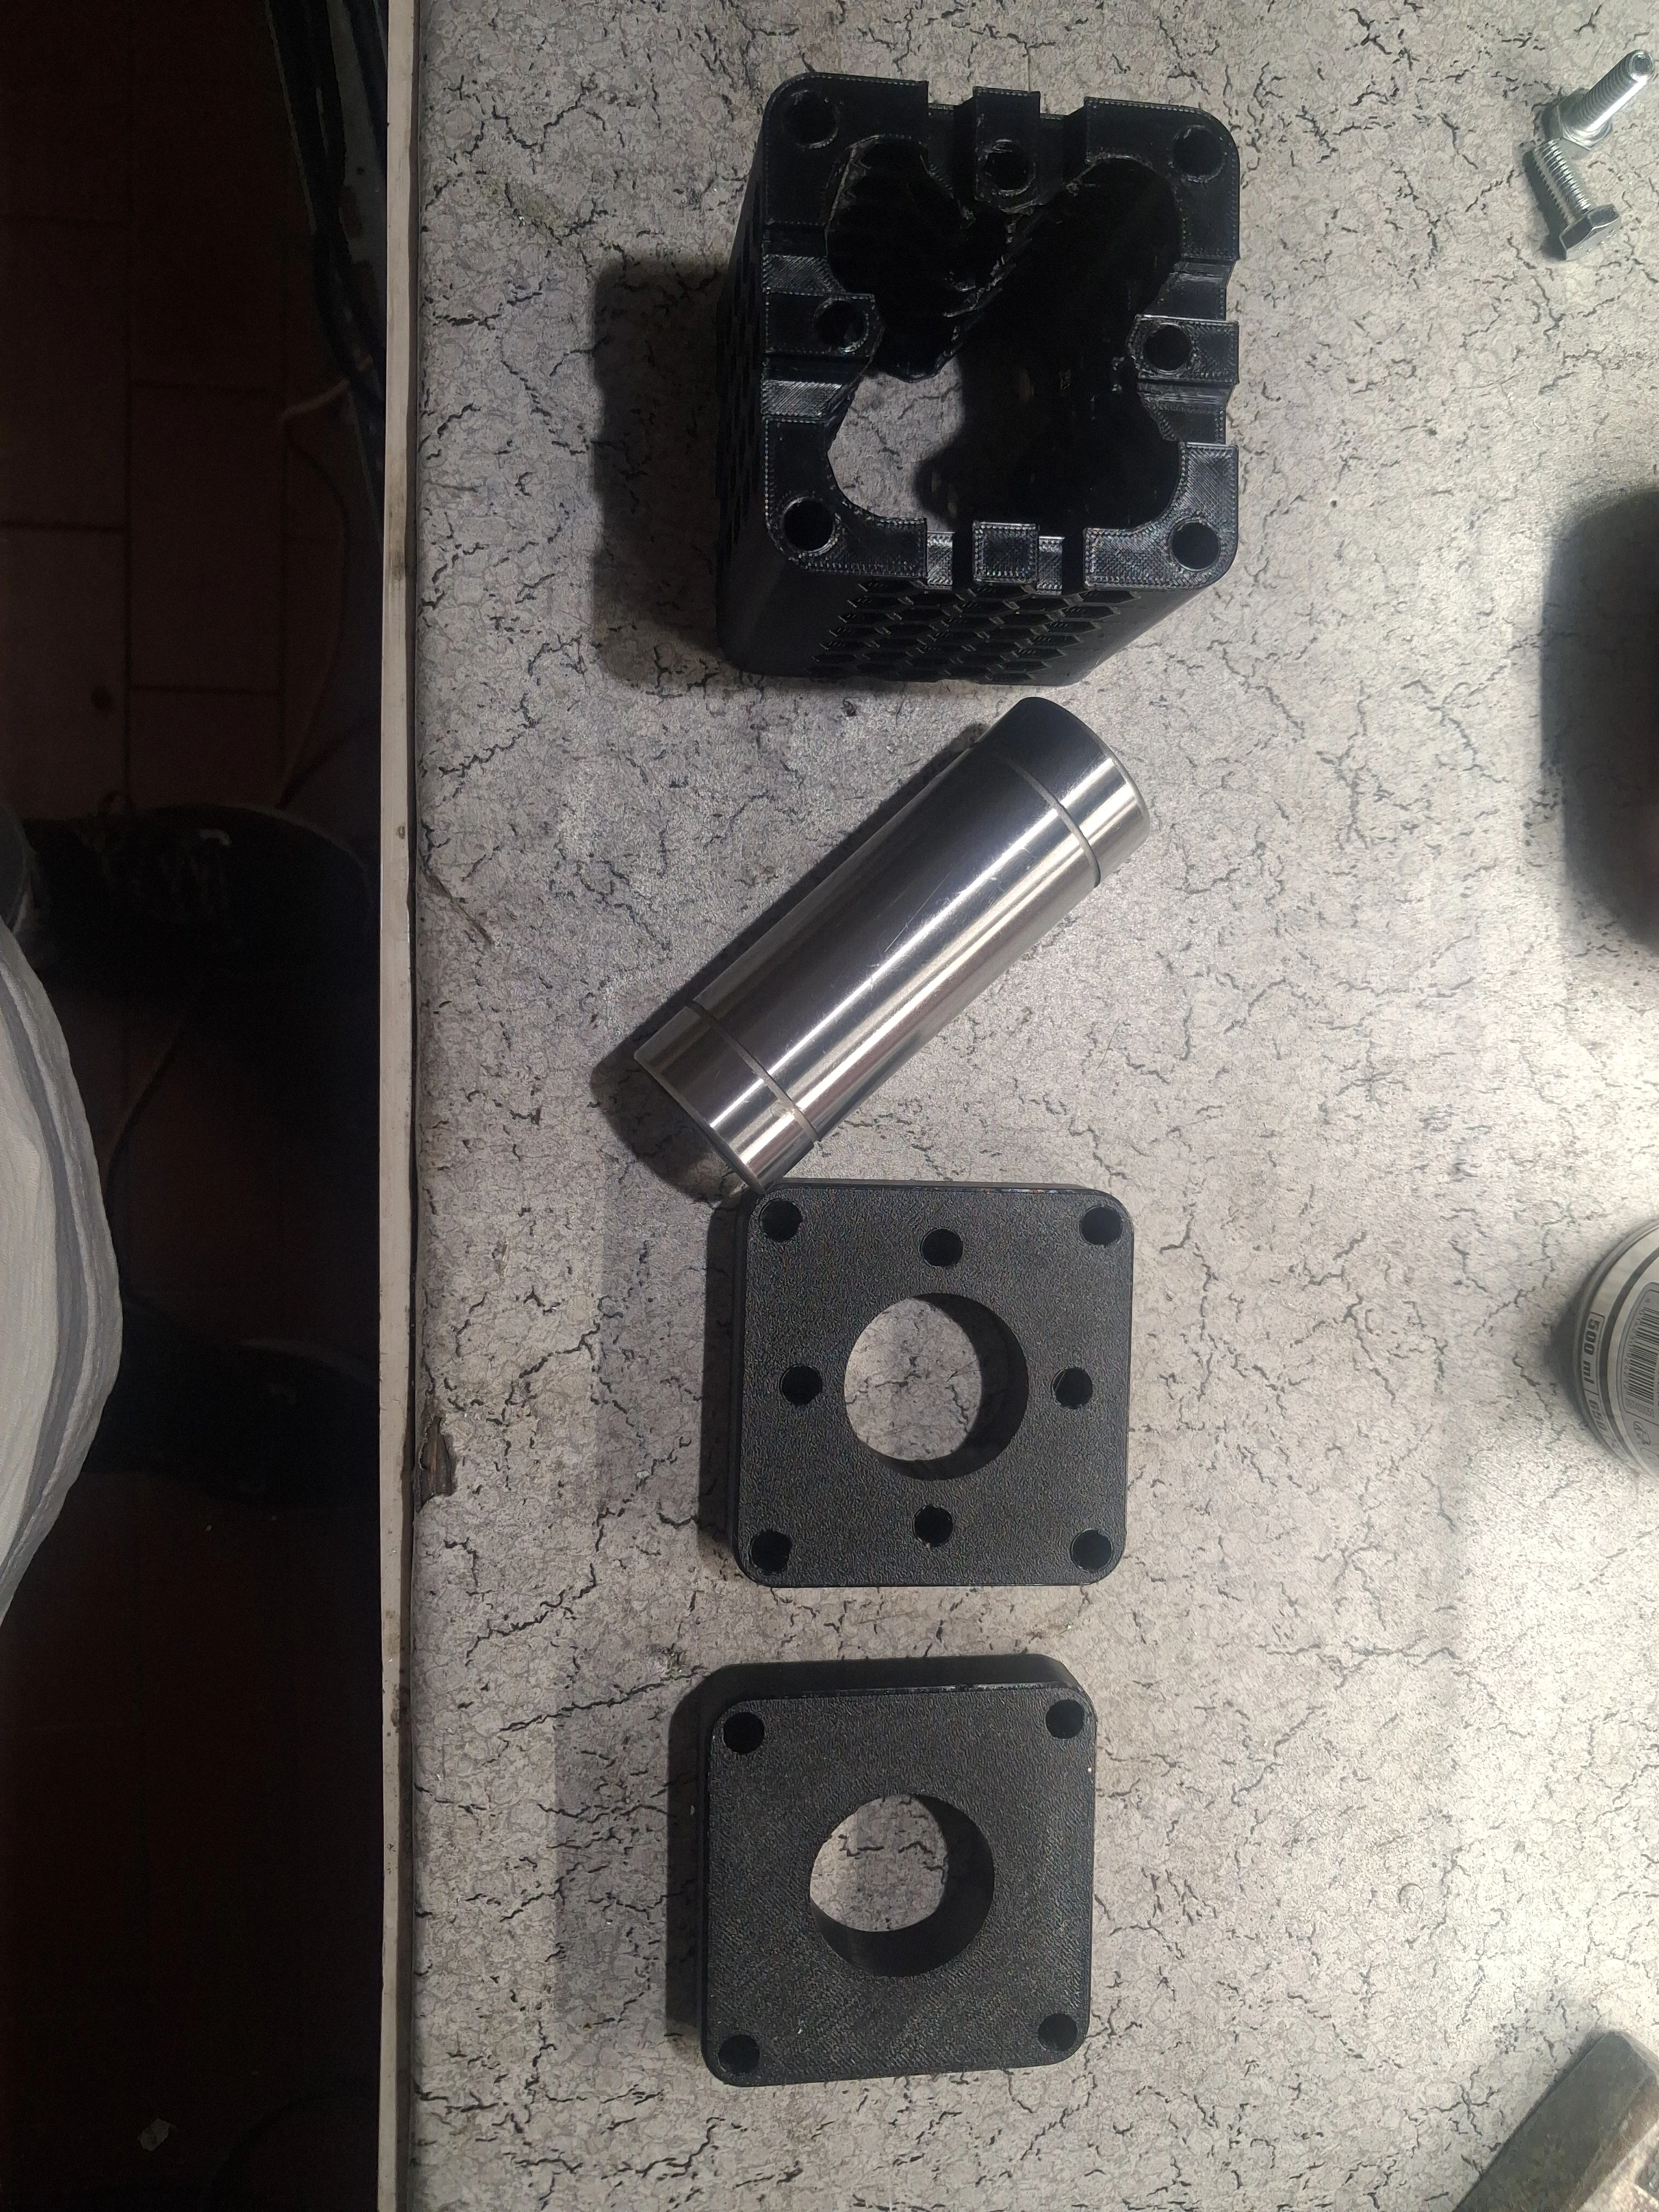
È una distinzione importante. Le parti stampate garantiscono geometria e allineamento, mentre i carichi principali vengono gestiti dai componenti metallici e dai cuscinetti. In questo modo la stampa 3D viene sfruttata dove offre più vantaggi, senza affidarle funzioni strutturali per le quali non era stata prevista.
Gli snodi superiore e inferiore
Sulla sommità dello stelo ho inserito un blocco filettato M12, destinato ad accogliere il perno snodato superiore che collega l’attuatore al cockpit.
Alla base serviva invece un’articolazione capace di seguire liberamente le variazioni di inclinazione dell’attuatore, impedendogli allo stesso tempo di ruotare attorno al proprio asse verticale. Ho quindi costruito delle crociere con alberi da 12 mm e cuscinetti flangiati, montate su supporti inclinati secondo gli angoli ricavati dal progetto.
Questa articolazione inferiore consente all’attuatore di orientarsi durante il movimento della piattaforma, mantenendo però sotto controllo la rotazione che avrebbe potuto mettere in torsione lo stelo e le guide.
Sei attuatori costruiti in casa
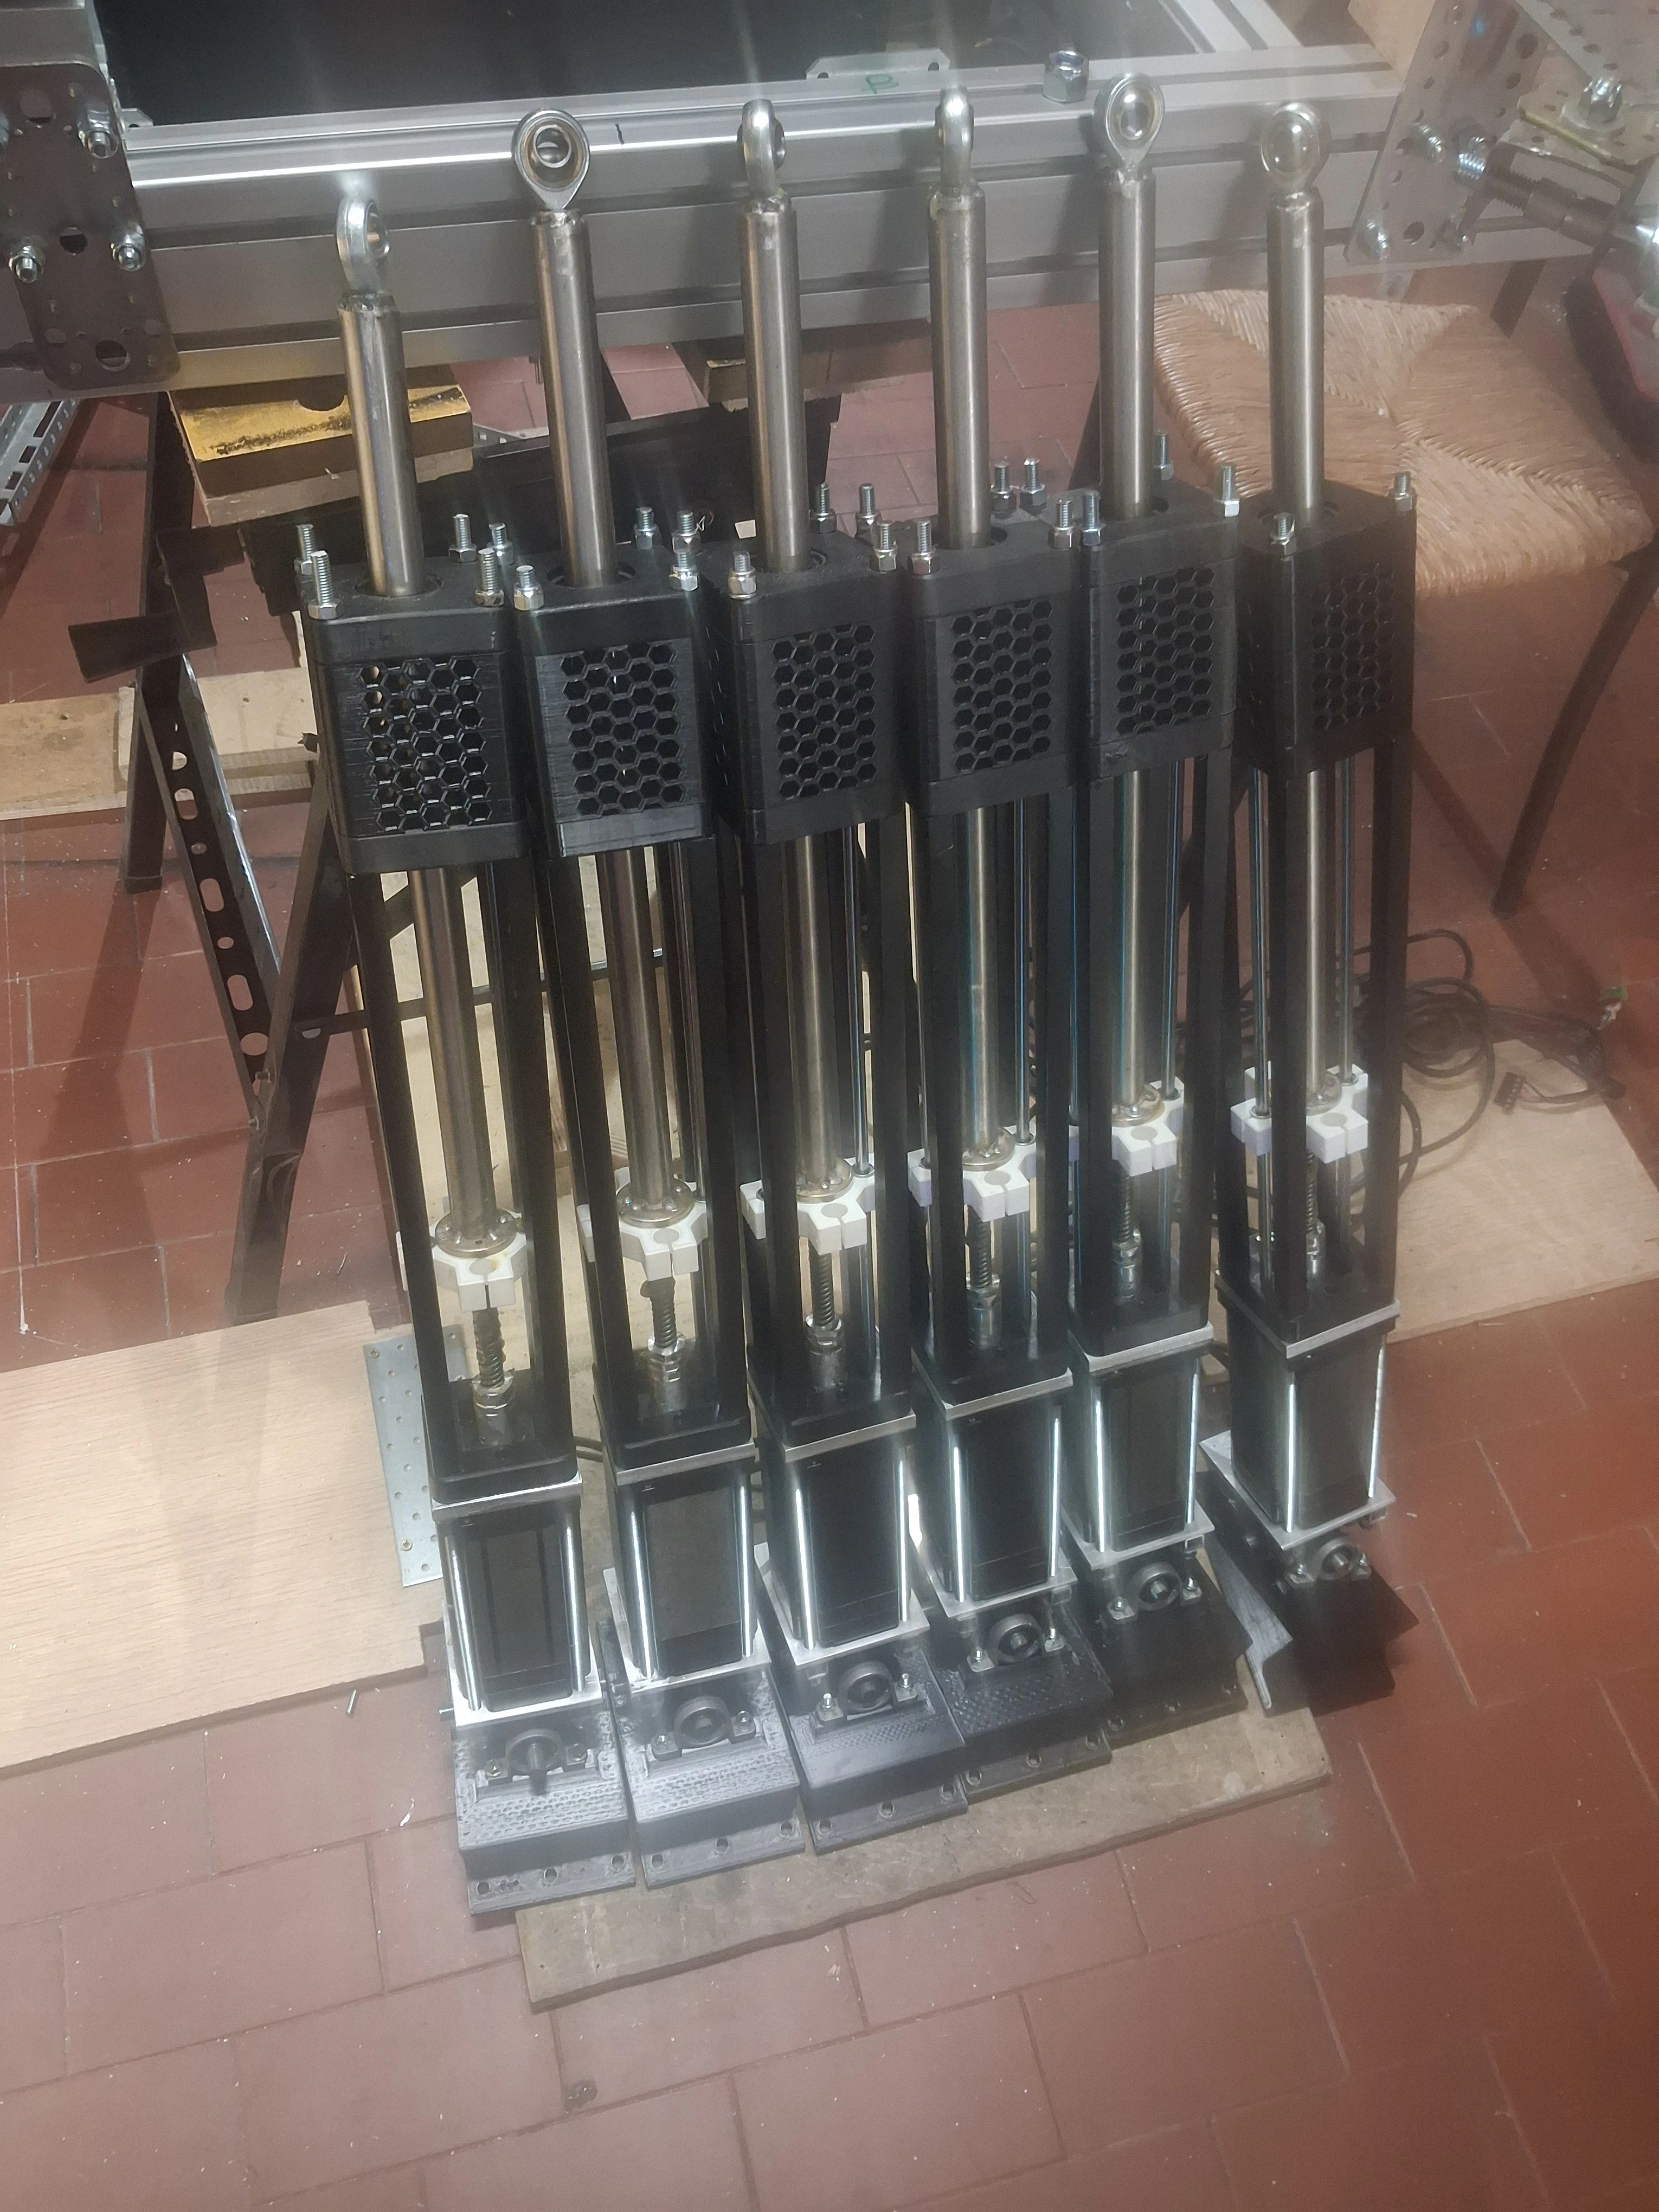
Una volta definito e verificato il primo esemplare, ho replicato lo stesso progetto per ottenere tutti e sei gli attuatori necessari al 6DOF.
Il risultato è un sistema compatto e interamente costruito in casa: trasmissione diretta, motori NEMA 34 closed loop, gestione separata dei carichi assiali e articolazioni progettate appositamente per la geometria della piattaforma.
Le dimensioni definitive hanno superato il vincolo stabilito all’inizio del progetto:
| Caratteristica | Misura finale |
|---|---|
| Corsa massima | 290 mm |
| Lunghezza complessiva con asse a metà corsa | 1000 mm |
I 290 mm di escursione massima lasciano quindi 40 mm di margine rispetto al requisito minimo iniziale. La lunghezza complessiva di 1000 mm, misurata con l’asse in posizione centrale, è invece il riferimento utilizzato per definire l’altezza e la geometria di montaggio della piattaforma.
Gli attuatori erano finalmente pronti, ma costruire sei unità meccanicamente robuste rappresentava soltanto una parte del lavoro. Per muoverle insieme sarebbero serviti alimentazione, driver, schede di controllo, cablaggi e sistemi di sicurezza: la fase successiva del progetto.
Continua la serie
← Parte 2: la struttura del cockpit · Torna all’indice del progetto