Simulatore 6DOF – Dal sogno alla realtà
Tutto comincia da un sogno
Il punto di partenza è un sogno condiviso da molti appassionati di motori: poter guidare una vera vettura da competizione, sentirne la potenza, affrontare una pista e vivere ogni accelerazione, frenata e curva dal sedile del pilota.
Trasformare questo desiderio in realtà, però, è tutt’altro che semplice. Acquistare e mantenere un’auto preparata, trasportarla, accedere ai circuiti, sostituire pneumatici e componenti soggetti a usura richiede un investimento molto importante. I costi rendono difficile vivere questa esperienza con la frequenza e la libertà che si vorrebbero.
Rinunciare non era un’opzione. Se portare a casa una vera vettura da corsa non era realistico, allora bisognava trovare un altro modo per avvicinarsi il più possibile a quelle sensazioni.
Costruire l’esperienza, non soltanto la postazione
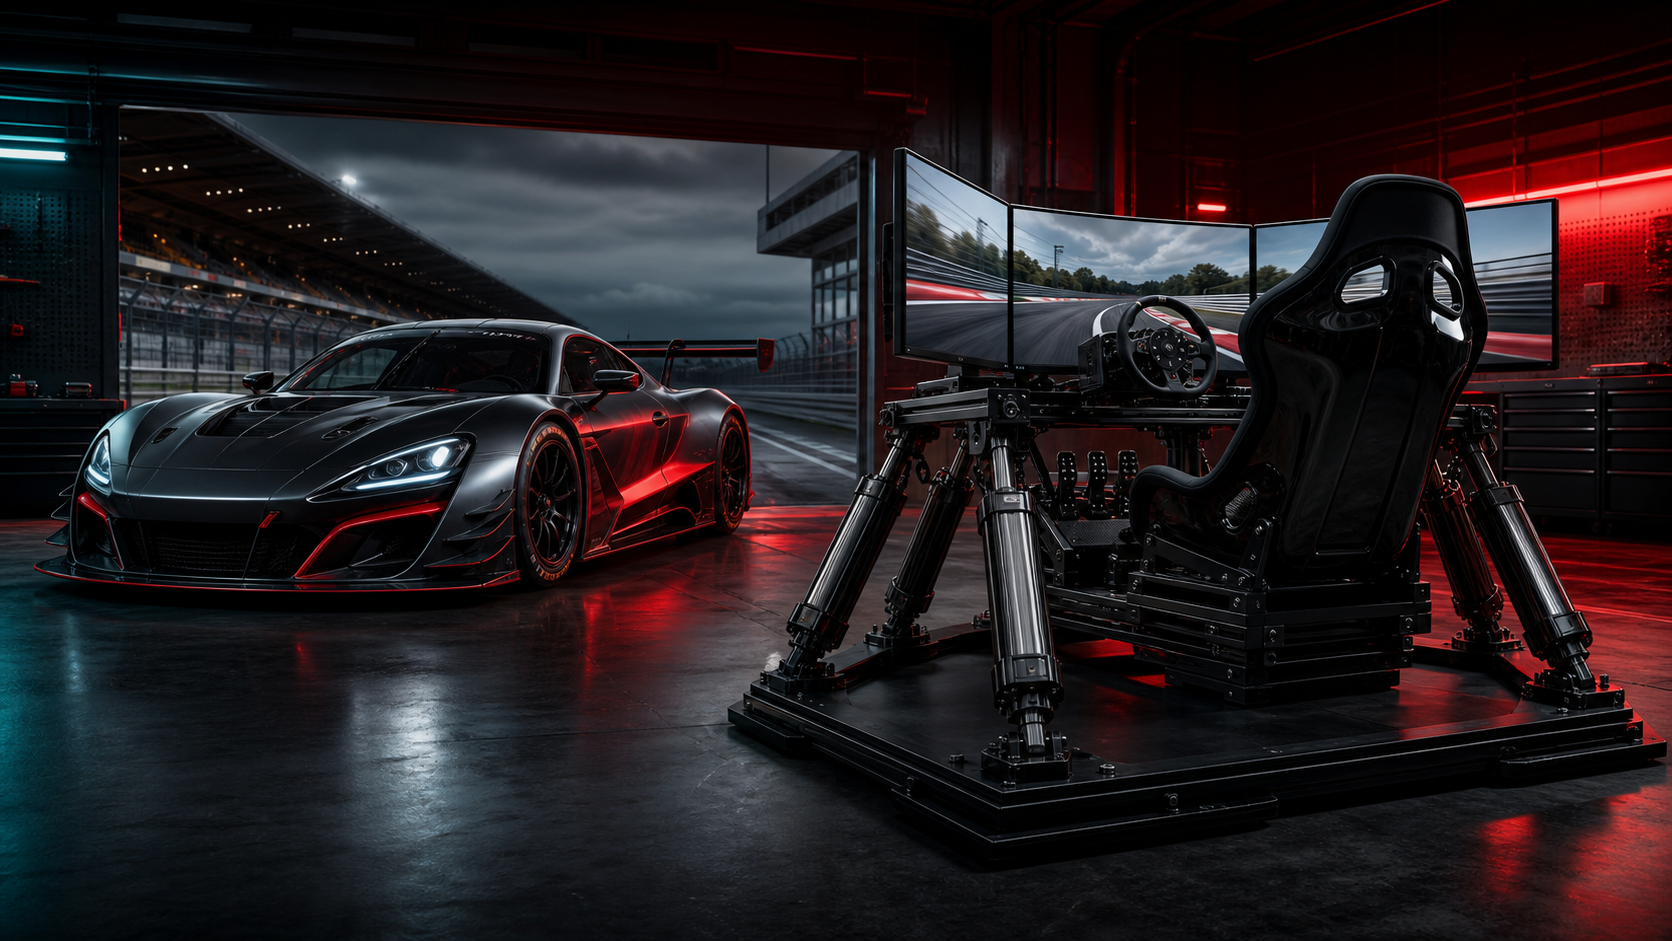
Nasce così l’idea di realizzare interamente in casa un simulatore di guida capace di andare oltre una normale postazione da sim racing. Non volevo limitarmi a volante, pedaliera e monitor: l’obiettivo era costruire un sistema completo, progettato attorno al movimento e alla percezione fisica della vettura.
Ogni elemento doveva essere pensato, costruito e integrato nel laboratorio: struttura, cinematica, attuatori, elettronica di potenza, sensori, cablaggi, sistemi di sicurezza, firmware e software di controllo. Una sfida enorme, ma anche l’occasione perfetta per riunire meccanica, elettronica, programmazione e passione per il motorsport nello stesso progetto.
Il risultato desiderato non era un movimento leggero o puramente scenografico. Cercavo una dinamica robusta, corposa e credibile, capace di trasmettere al corpo le reazioni della vettura: il trasferimento di carico in frenata, la spinta in accelerazione, il rollio in curva, le asperità della pista e la perdita di aderenza.
Perché sei gradi di libertà
Per avvicinarsi a una guida realmente immersiva, la piattaforma deve potersi muovere nello spazio senza essere limitata a una sola inclinazione. Da qui la scelta di un sistema 6DOF, cioè a sei gradi di libertà.
La piattaforma può combinare tre spostamenti lineari e tre rotazioni:
- surge, avanti e indietro;
- sway, lateralmente;
- heave, verso l’alto e verso il basso;
- roll, inclinazione laterale;
- pitch, inclinazione in avanti e indietro;
- yaw, rotazione attorno all’asse verticale.
Questi movimenti non vengono eseguiti separatamente: i sei attuatori lavorano insieme e in tempo reale, trasformando la telemetria della vettura in una risposta fisica coordinata.
Un progetto costruito attorno alla solidità
La ricerca del realismo non riguarda soltanto il software. Una struttura poco rigida, attuatori sottodimensionati o giochi meccanici eccessivi renderebbero il movimento debole, impreciso e poco convincente. Per questo la robustezza è uno dei principi centrali dell’intero progetto.
La piattaforma deve sostenere il peso del cockpit, delle periferiche e del pilota, mantenendo precisione e stabilità anche durante i cambi di direzione più rapidi. Allo stesso tempo, elettronica e controllo devono gestire tutta questa energia in modo fluido e sicuro.
Costruire tutto in casa significa poter intervenire su ogni dettaglio, modificare ciò che non convince e sviluppare ogni parte in funzione delle altre. Non è la strada più semplice, ma è quella che permette di trasformare il simulatore in qualcosa di veramente personale.
Dal desiderio al progetto
Quello che era nato come il desiderio di guidare una vera vettura si è trasformato in un percorso molto più ampio. Il simulatore 6DOF non vuole sostituire una giornata in pista, ma rendere accessibile un’esperienza di guida intensa, ripetibile e in continua evoluzione.
Ogni parte racconta un problema affrontato e una soluzione costruita: dal primo disegno della struttura fino alla sincronizzazione dei sei attuatori. Proprio per la sua dimensione, il progetto verrà documentato attraverso una serie di articoli dedicati.
La serie di articoli
- Dall’idea ai primi vincoli – dalla precedente postazione 2DOF ai requisiti del nuovo simulatore.
- La struttura del cockpit – dal modello in legno al telaio definitivo in profili estrusi 45×90 mm.
- Progettazione degli attuatori – trasmissione diretta, vite TR14×8, NEMA 34 e costruzione dei sei attuatori.
- Elettronica e sicurezza – alimentazione, driver, cablaggio, arresto di emergenza e protezioni.
- Controllo e software – firmware, comunicazione, motion cueing e integrazione con il simulatore.
- Calibrazione e messa a punto – homing, limiti, filtri, profili e prove progressive.
- Risultati ed evoluzioni – comportamento finale, problemi risolti e sviluppi futuri.
Stato del progetto
La documentazione è in preparazione. Foto, schemi, misure, prove e scelte tecniche verranno organizzati nei capitoli dedicati, così da raccontare con chiarezza ogni fase della costruzione.
Obiettivo della documentazione
La serie non mostrerà soltanto il risultato finale. Racconterà le decisioni, i tentativi, gli errori e le soluzioni che hanno permesso a un sogno apparentemente fuori portata di trasformarsi in una macchina reale, costruita nel laboratorio Tekcam Solution.
Questa pagina è l’indice generale del progetto e verrà aggiornata con i collegamenti ai singoli approfondimenti man mano che saranno completati.